

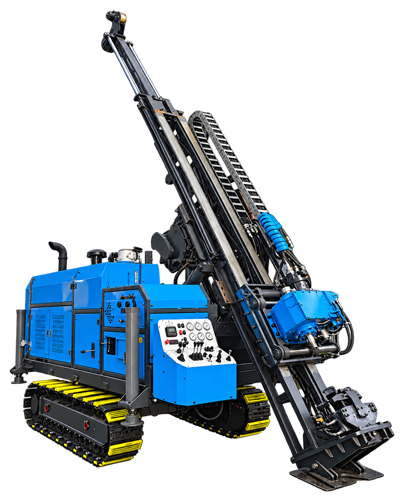
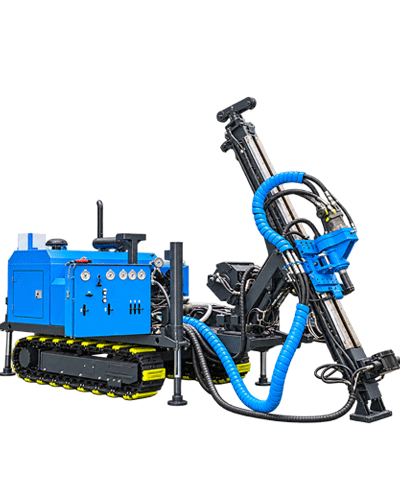
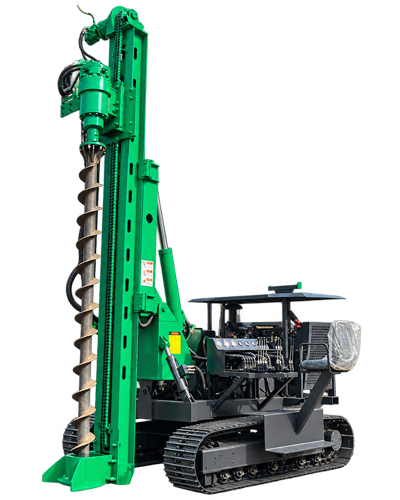
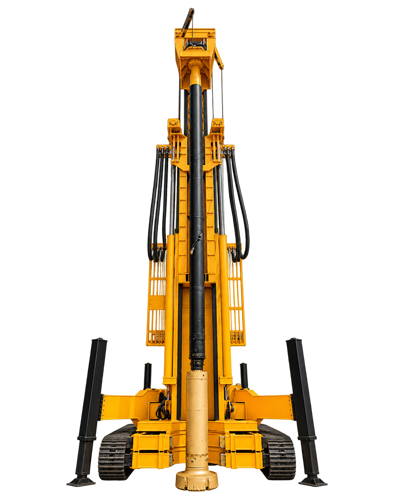
“这台带360°旋转,是不是每个桩位都不用挪机了?”在光伏打桩机选型讨论里,这个问题出现得不少。它把360°旋转理解成一种覆盖全场的对孔能力,但公开资料里,360°描述的是上部工作机构相对底盘的旋转范围,不是底盘自动行走,也不是钻具能到达任意桩位。PV390R同时列出360°旋转、双油缸左右摆臂、500 mm伸缩补偿和120°滑架仰俯,这些功能各管一段调整,合起来能减少部分整机挪位,但减少多少取决于桩位怎么排、设备停在哪、地面能不能站住。
本文要解决的问题很具体:把“不用挪机”这个说法拆开,看哪些桩位调整可以靠上部机构完成,哪些仍要底盘移动,以及判断之前需要准备哪些现场信息。
先分清“旋转”转的是哪一部分
PV390R资料对360°旋转的表述是“上部工作机构能够围绕底盘进行更大范围的方向调整”。这里的主体是上部工作机构,底盘位置不变。也就是说,设备停在一个位置时,钻架和钻具可以转向不同方位对孔;但整机在场地上的位移,仍由履带底盘完成。
这一定义直接约束了“每个桩位都不用挪机”的判断。旋转解决的是同一停机点周围的方向覆盖,不是把设备变成可以跨桩位自行走位的平台。桩位超出上部机构可及范围时,底盘仍要移动。
四组调节各自覆盖哪一段偏差
PV390R的对孔调整不是只靠旋转一项。资料中与对孔相关的结构包括360°旋转、双油缸左右摆臂、500 mm伸缩补偿和120°滑架仰俯。它们分别对应不同方向的偏差,混在一起谈容易高估单项功能。
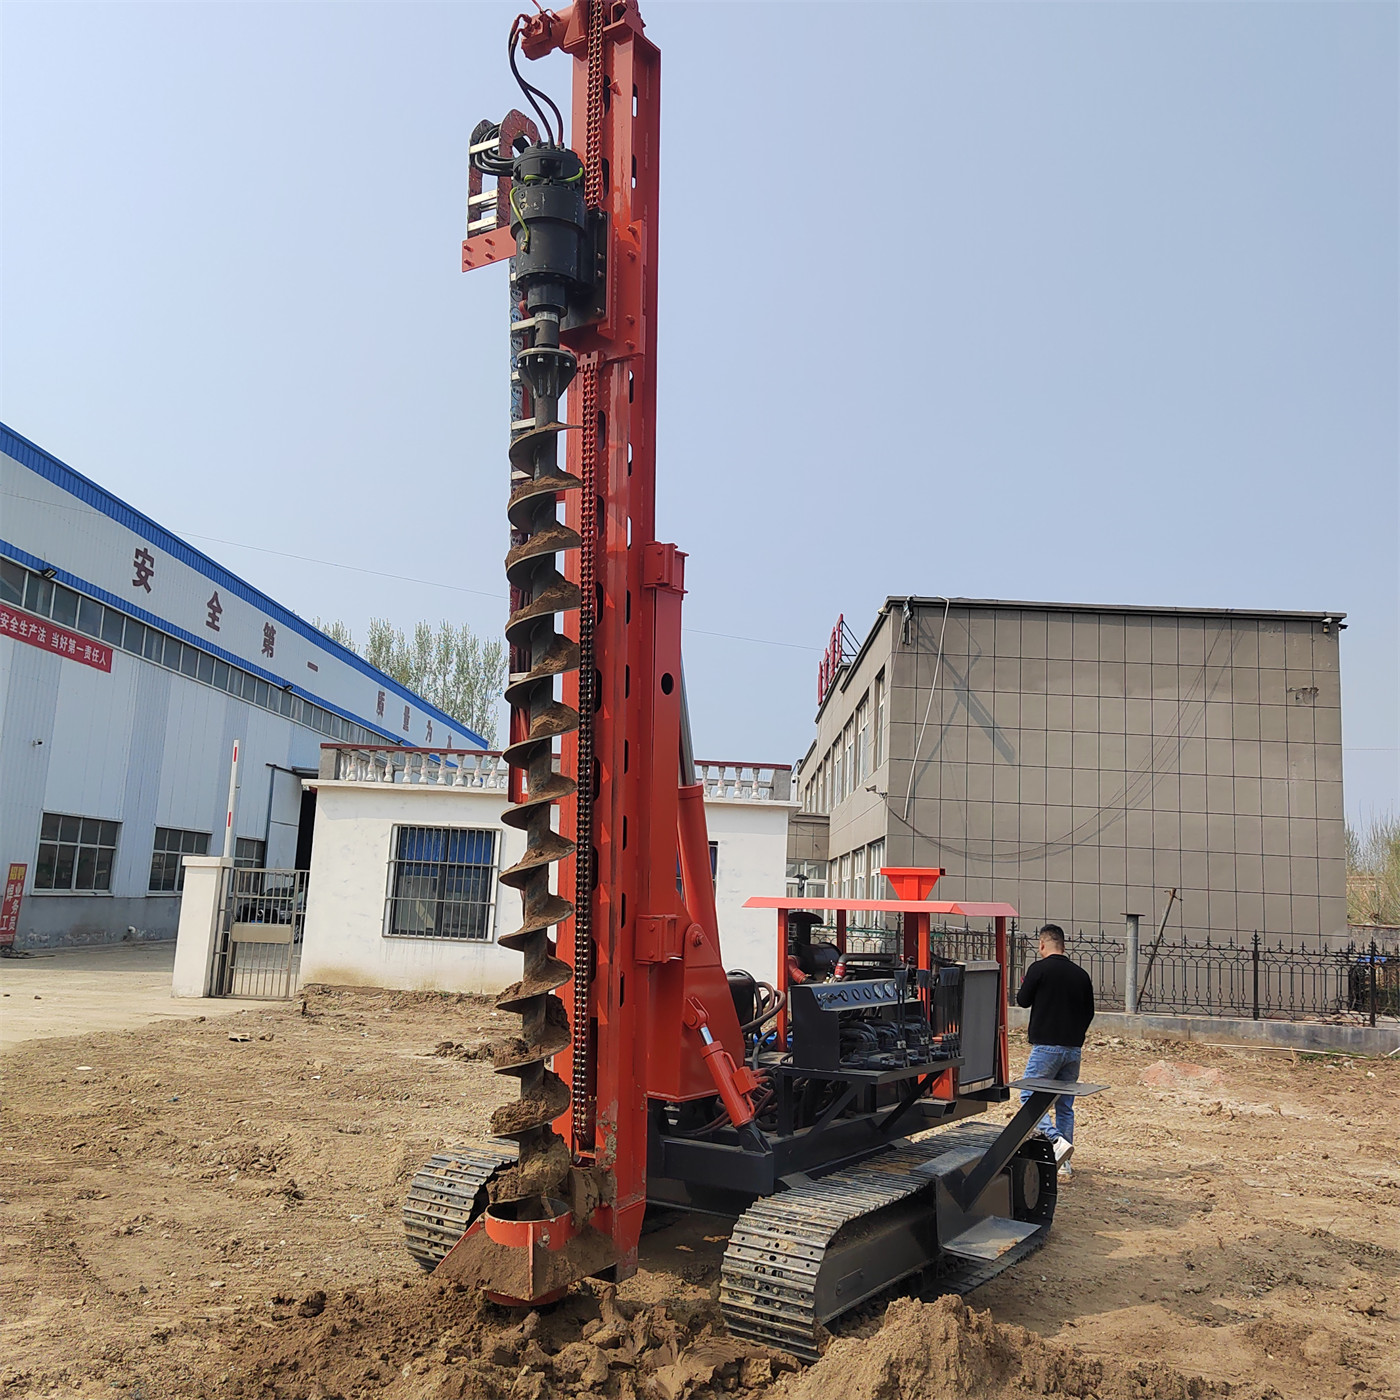
| 调节项 | 资料表述 | 主要对应 |
|---|---|---|
| 360°旋转 | 上部工作机构围绕底盘旋转 | 同一停机点周围的方向调整 |
| 双油缸左右摆臂 | 滑架左右摆动 | 底盘停稳后的横向对孔修正 |
| 500 mm伸缩补偿 | 前后方向微调 | 桩位前后偏差的细节对位 |
| 120°滑架仰俯 | 滑架俯仰角度调整 | 坡地或斜向桩位的姿态调整 |
从这张表可以看出,旋转管方向,摆臂管横向,伸缩补偿管前后,仰俯管角度。它们的作用都是让设备在底盘不动的前提下多处理一些对孔偏差,但没有一项资料说明这些调节能覆盖任意桩位间距。桩位排布超过伸缩补偿和摆臂的修正范围时,仍要靠履带移动重新就位。
桩位排列密度与设备停机位置的关系
资料提到,PV390R的360°旋转、左右摆臂和前后伸缩补偿组合后,“可以在一次停机位置完成更多方向的桩位调整,减少每个桩点都重新移动整机的时间”。这里的措辞是“更多方向”和“减少”,不是“全部桩位”和“完全不用”。
实际能减少多少挪机,取决于三个现场条件:桩位间距、设备停机点与桩位群的位置关系、场地是否允许设备在桩位之间稳定停放。资料没有给出旋转后可覆盖的桩位半径,也没有给出摆臂与伸缩补偿叠加后的最大对孔偏移量,因此无法仅凭参数算出“一个停机点能打几个桩”。这部分需要按项目桩位布置图与设备实际尺寸另行核对。
不挪机的前提是底盘先站得住
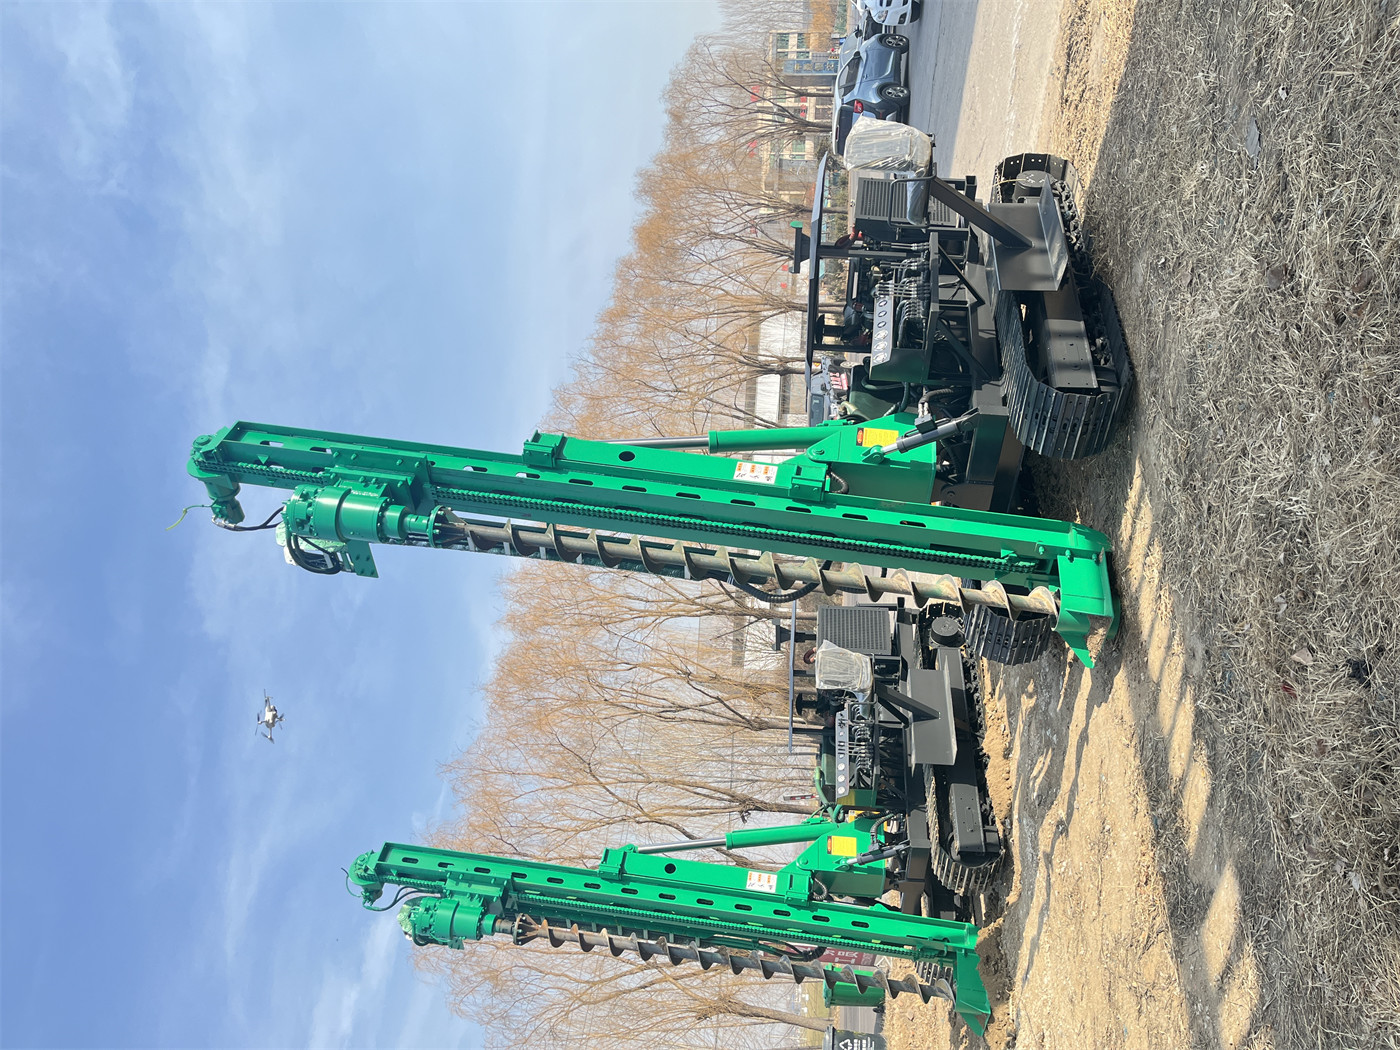
讨论“不用挪机”时,容易被忽略的是底盘停放条件。PV390R采用履带式底盘,履带板宽400 mm,资料标注爬坡角度35°,适用场地包括光伏场区、土路、坡地、碎石地及一般非铺装施工面。这些条件说明设备可以进入非硬化场地,但不等于任意位置都能作为稳定停机点。
资料还特别提示:坡地作业时更要关注旋转后重心变化,不能仅凭最大爬坡参数判断安全性。上部工作机构旋转会改变整机重心状态,因此“不挪机”在坡地上的可行性,要先确认停放平台稳定,再谈旋转对孔。地面松软、横坡明显或回填未压实的区域,可能需要先处理停机位,这部分不在设备参数覆盖范围内。
作业半径是旋转功能自带的约束
资料在施工注意事项中写明:上部结构旋转前,应确认周围无人、无车辆、无架空线路和其他机械干涉;钻进过程中人员不得进入旋转钻杆、链条加压机构、滑架摆动和上部旋转范围。这意味着360°旋转在带来对孔灵活性的同时,也划出了一个以设备为中心的作业半径。
在桩位密集的场区,这个作业半径与相邻桩位、施工通道和其他机械的位置直接相关。旋转范围越大,需要清空的区域越大。因此,“不挪机”省下的是整机掉头和短距移动的时间,但换来了旋转区域的安全确认工作。两者要放在同一套施工组织里看,不能只算其中一头。
孔径与孔深决定的是另一类条件
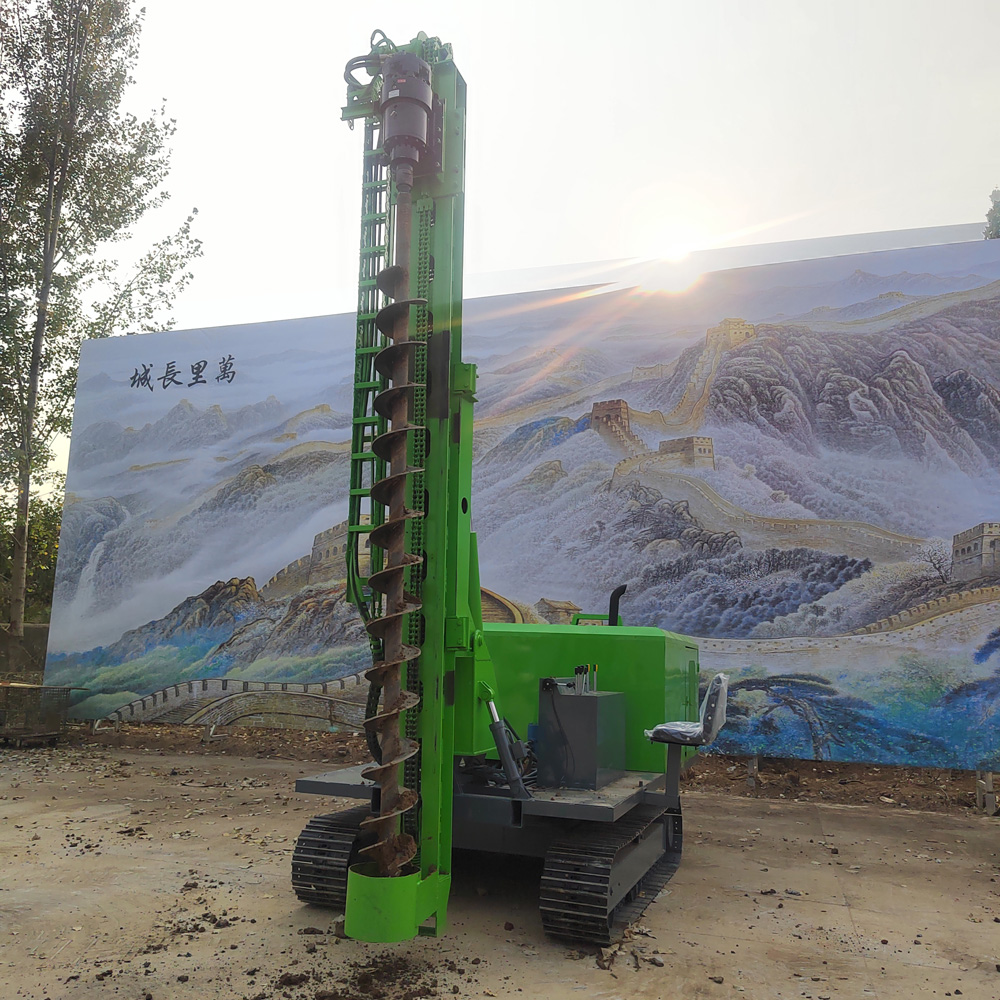
对孔方式解决的是“钻具能不能对准桩位”,不解决“钻得动、钻得下去”。PV390R资料给出的钻孔直径80–600 mm、钻孔深度0–6 m,减速机最大扭矩13000 N·m,钻杆转速90 r/min。这些参数与桩型、地层和钻具选择相关。
资料明确该设备属于光伏与工程打桩钻孔设备,不是水井钻机,其核心价值是浅层高频桩位施工、多角度作业和复杂场地适应性。因此,即使360°旋转减少了对孔阶段的挪机,单孔钻进能否顺利完成,仍要看孔径是否在80–600 mm范围内、孔深是否在0–6 m内、地层是否适合链条加压钻进,以及鹅卵石、回填层等条件下钻具选择是否匹配。
哪些情况下“不挪机”更容易成立
基于现有资料,可以给出条件式的判断,而不是统一结论:
- 桩位按阵列规则排列、间距在当地允许上部机构一次覆盖的范围内,且设备停机位可以稳定停放时,旋转与摆臂、伸缩补偿的组合更可能减少整机移动次数。
- 场地为土路、草地、碎石地等非铺装面,履带底盘可以进场,但停机点是否平整、承载是否足够,需要现场确认。
- 坡地施工时,滑架120°仰俯提供了姿态调整能力,但旋转后的重心变化和停放平台稳定性必须先落实,资料未给出坡地旋转作业的安全边界。
- 桩位间距较大或布置不规则时,伸缩补偿500 mm与摆臂修正可能不足以覆盖偏差,底盘移动仍不可避免。
这些条件里,资料能支持的是设备具备哪些调节功能、适用范围写到哪一步;不能支持的是“一个停机点能完成多少桩位”的具体数量。后者需要项目方用桩位图、设备外形尺寸和现场地面条件逐点核对。
选型前需要向厂商确认的事项
如果项目希望以“减少挪机”作为选型理由,建议把以下问题列进确认清单,而不是只看360°这个数字:
- 上部机构旋转后,钻具中心相对底盘的实际可及范围是多少,资料未给出这项数值。
- 双油缸摆臂与500 mm伸缩补偿同时使用时,横向和前后可修正的总偏移量如何计算。
- 坡地作业时,旋转角度与允许的横坡、纵坡之间是否有明确限制,资料仅提示关注重心变化。
- 桩位密集场区中,旋转作业半径与相邻桩位、架空线路、施工通道的最小安全距离要求。
- 不同桩型、孔径和地层下,链条加压与钻具配置的对应关系,资料未提供钻具型号清单。
这些信息多数不在现有参数表内,属于需要结合项目条件和厂商技术资料另行确认的部分。把它们确认清楚,再判断360°旋转能在多大程度上减少整机挪位,比直接接受“每个桩位都不用挪机”的说法更接近实际。